内容摘要:本文在机器人具备基本运动技能的基础上,采用基于指令教导的学习方法,2通过自然语言教会机器人完成抽象化任务,并以程序体方式保存所学知识,也即通过自然语言对话自动生成程序流, ...
内容摘要:本文基于牛顿-欧拉法建立了一类PSS副、带柔性铰链的六自由度并联微机器人的逆动力学方程,这是设计、控制微机器人的前提和基础。所建模型不仅考虑了因柔性铰链的特殊性,微机器人连杆 ...
内容摘要:本文给出了机器人在壁面上吸附与移动的条件,探讨了制约机器人提升率的几何和物理因素,给出了几种提高提升率的具体方法.依据吸附与移动的条件及提升率指标的要求,给出了真空吸附力 ...
引言
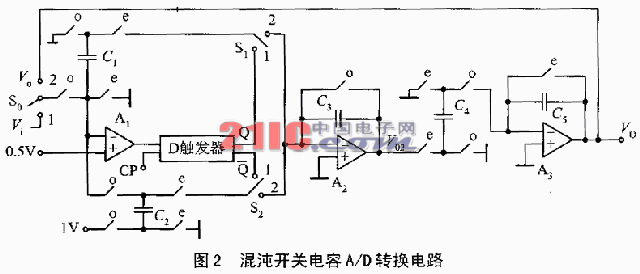
随着机器人技术和复杂检测系统的出现,人们对触觉传感器提出了更高的要求。随着触觉阵列规模的扩大,希望A/D转换速度加快,而原先在小规模阵列触觉传感器系统中采用的共用A/D转换器的方 ...
摘要:为了既能验证动态步行的理论结果,又能满足经济性的要求,本文设计并实现了一种基于总线型伺服电机的平面无脚双足机器人THR-I。首先介绍了该机器人的系统构成,包括机械结构部分和控制系 ...
内容摘要:分析了“被动冗余度”空间机器人主、被动关节之间的运动学耦合,得到了可用于运动学规划的耦台指标;分析丁“被动冗余度”空间机器人的运动学奇异问题、以及与对应全主动关节冗余度空 ...
内容摘要:ZXPJ01型消防机器人是一种集火场探测、消防、有毒、易燃、易爆气体场所探测等多种功能于一体的遥控关节式移动机器人,本文介绍它的系统结构和工作原理,并从硬件和软件两个方面对该机 ...
内容摘要:结合 OMRON CQM1 型可编程控制器特点,通过壁面清晰机器人监控系统的具体程序,系统地阐述了VB下的PLC与上位计算机通讯程序的设计方法和使用要点。
下载:
内容摘要:THMR-V 室外移动机器人是清华大学智能技术与系统国家重点实验室为配合国家863项目而研制的。本文介绍了THMR-V导航控制算法中用于转弯的切弧跟踪算法和停障、避障算法,其中后者是本文 ...
内容摘要:
清华大学 THBIP-I 拟人机器人研究项目,由精密仪器系、机械工程系和自动化系组成研究小组进行系统研究,其研究目的是发展先进机器人理论和技术,开发自主式拟人机器人样机。THBI ...
内容摘要:在单操作者多智能体SOMR的网络机器人系统中,网络数据传输中的拥塞是瓶颈问题。作为操作者的核心计算机同时处理多个网络机器人的上传信息,并进行任务的协调与合作,起着全局调度的作 ...
内容摘要:本文介绍了RPJ-D型喷浆机器人的机械机构,重点给出了其分布式计算机控制系统的设计过程,将容错技术、故障诊断技术和抗恶劣环境技术引入喷浆机器人控制系统中,采用不同的冗余配置方 ...